
🤖 【TurtleBot3 ROS2環境構築①】TurtleBot3とは - ハードウェア構成とROS2対応モデル
シリーズ この記事は「TurtleBot3 × ROS2 環境構築シリーズ」の一部です。 シリーズ目次を見る
2026年5月時点。TurtleBot3 × ROS 2 環境構築シリーズ①です。実機を買う前に「何が載っているか」を押さえ、②以降の apt 作業で迷子にならないことが目的です。
モデル一覧・セットアップ・ファーム更新は TurtleBot3 e-Manual を正と読んでください。ROS 2 ディストリ対応は ROS 2 Humble 公式ドキュメント で確認します。本記事は整理用メモで、用語の入口と TurtleBot3 ROS2環境構築シリーズ目次 への導線を優先します。
結論として、Burger は入門向け、Waffle 系は計算・センサが厚い構成です。ホストPCと RPi4 を同一 Wi-Fi と ROS_DOMAIN_ID で繋ぐ構成を、以降の記事で具体化します。
TurtleBot3 は ROBOTIS 社のオープンソース教育・研究用移動ロボットです。ROS / ROS 2 の教材として広く使われ、Gazebo シミュと実機を同じノード構成に近づけられるのが特長です(詳細は TurtleBot3 e-Manual)。
TurtleBot3 とは何か?
TurtleBot3 は韓国のROBOTIS社が開発した小型移動ロボットです。Open Source Robotics Foundation(OSRF)にROS公式チュートリアルプラットフォームとして採用されており、大学・研究機関・ハッカーソンで広く使われています。
TurtleBot3の3つの強み
- シミュレーションと実機が同一コード: GazeboシミュレーターとリアルTurtleBot3を同じROS2ノードで制御できる
- 豊富なサンプル: SLAM・自律ナビゲーション・マニピュレーション連携のサンプルが公式提供
- 拡張性: センサー追加やカスタマイズが容易で、独自ロボットの開発ベースにも使える
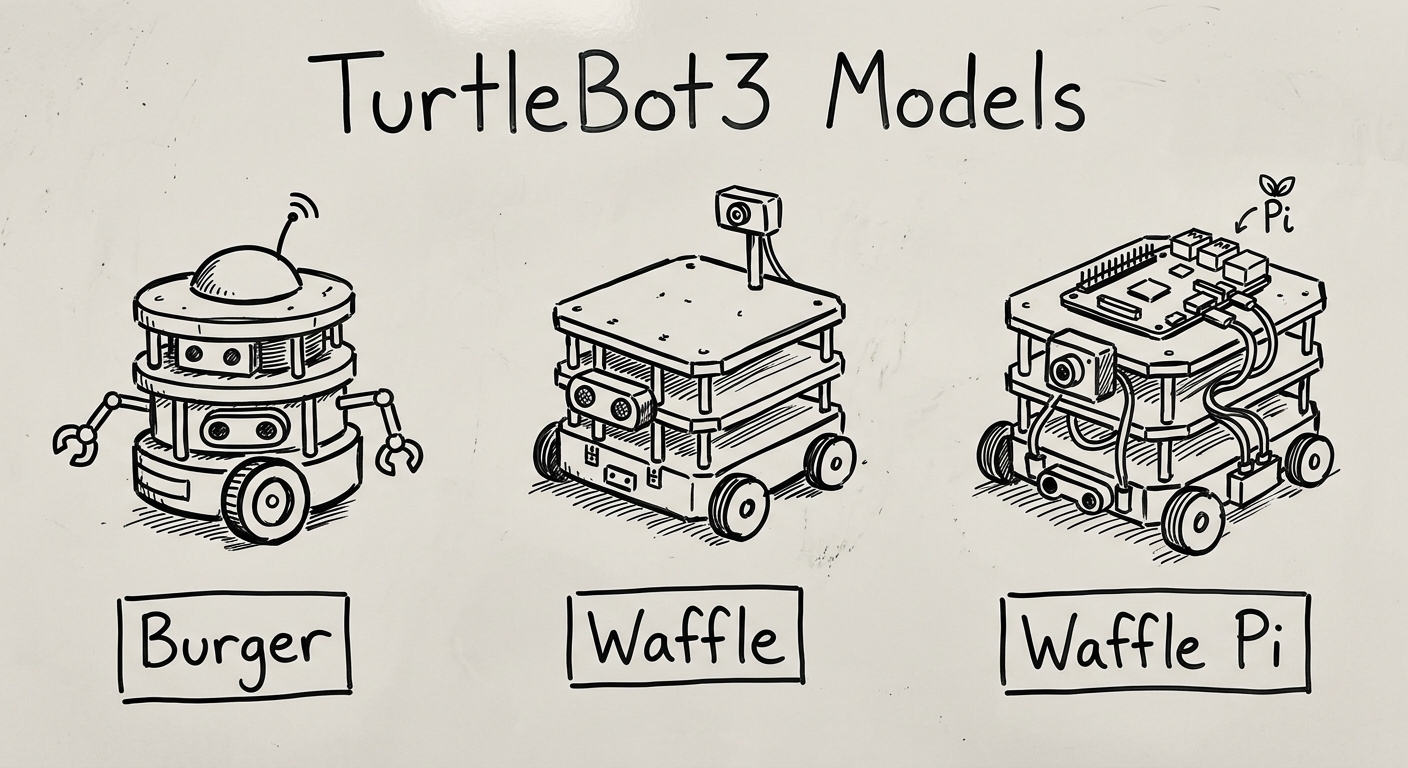
Burger / Waffle / Waffle Pi はどう違う?
| モデル | 概要 | 主な用途 | 搭載コンピュータ | 特徴 |
|---|---|---|---|---|
| Burger | 最小構成・積層型2輪 | 教育・入門 | Raspberry Pi 4 | 最もコンパクト・低コスト |
| Waffle | 平板型・広いスペック | 研究・開発 | Intel NUC / RPi4 | カメラ・広いペイロード |
| Waffle Pi | Waffleのコスト削減版 | 教育・研究 | Raspberry Pi 4 | コスパ重視 |
Burger のハードウェア構成は?
TurtleBot3 Burger 構成
├── Raspberry Pi 4 (メインコンピュータ)
│   └── Ubuntu 22.04 Server + ROS2 Humble
├── OpenCR 1.0 (組み込みコントローラ)
│   └── Dynamixelモーター制御 + IMU
├── DYNAMIXEL XL430-W250 × 2 (駆動モーター)
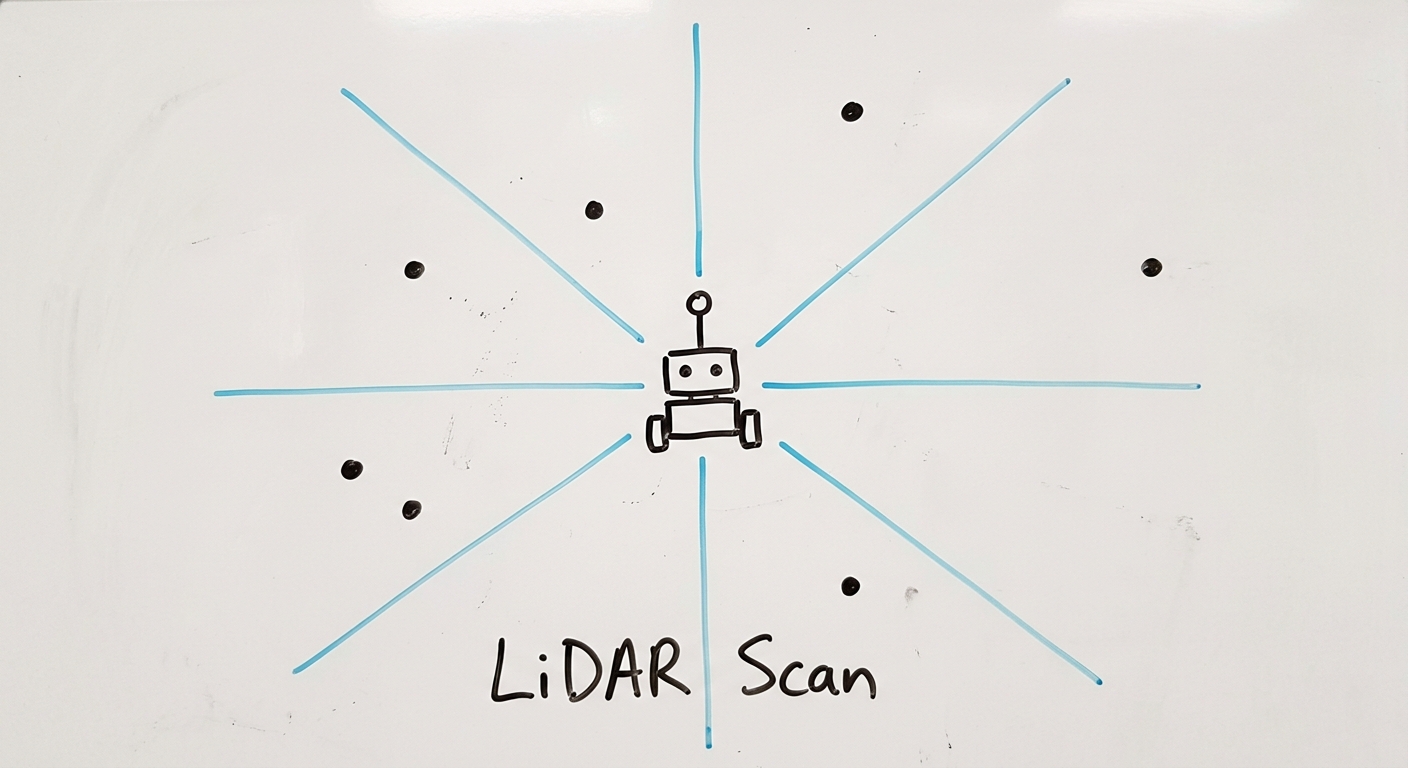
├── LDS-02 LiDAR (360°レーザースキャナ)
└── Li-Po バッテリー 1800mAh 11.1V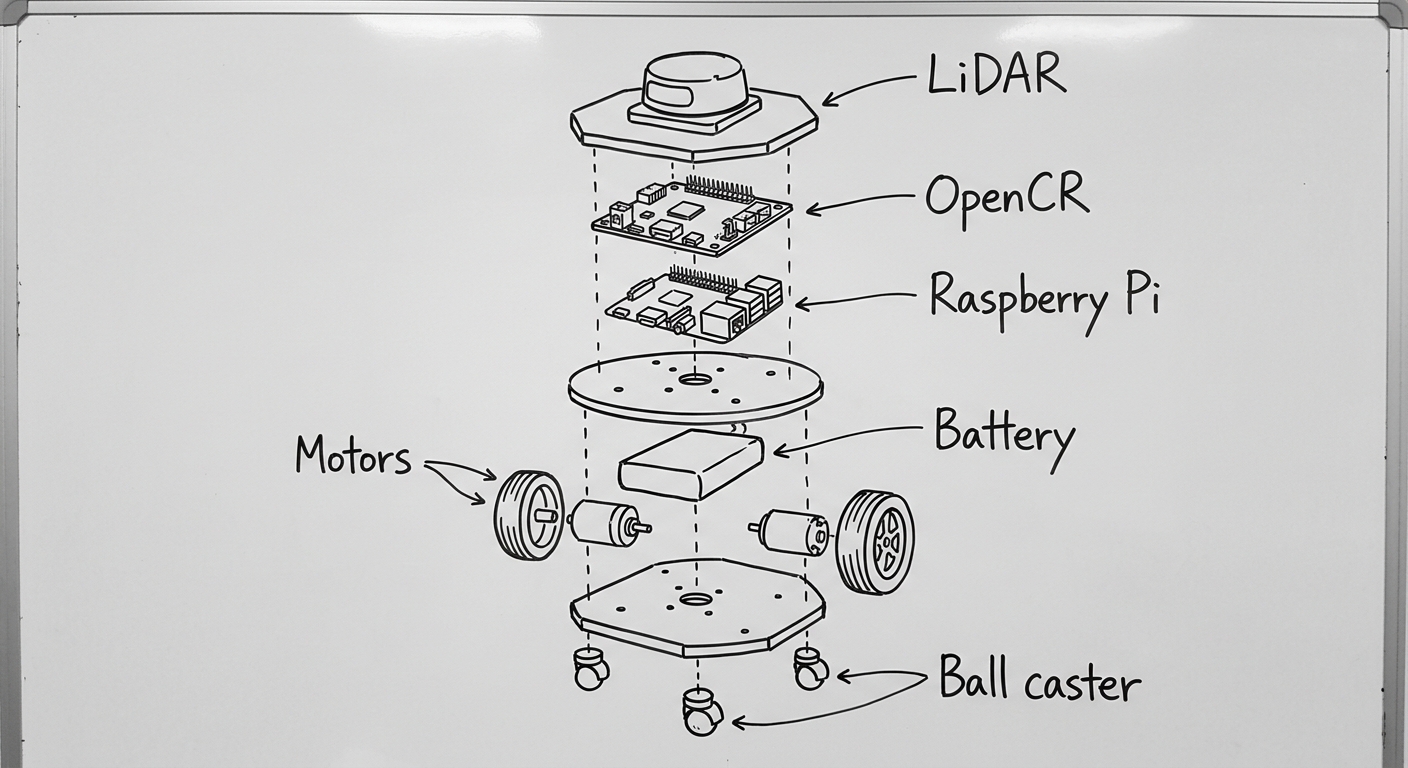
Raspberry Pi 4(メインPC)
TurtleBot3のメインコンピュータです。Ubuntu 22.04 ServerとROS2 Humbleが動作し、ホストPCとWi-Fi経由でROS2トピックを共有します。
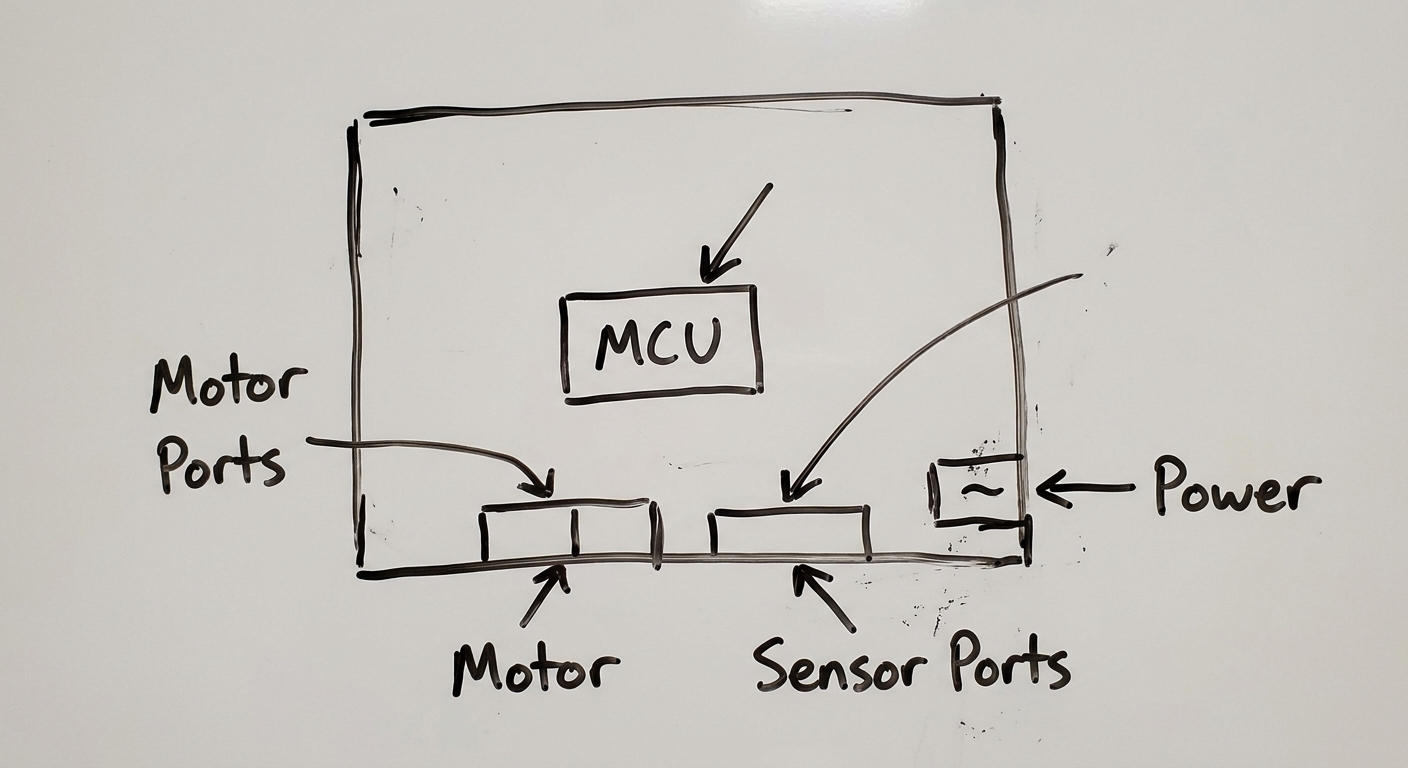
OpenCR 1.0(組み込みコントローラ)
OpenCR(Open-source Control module for ROS)はTurtleBot3専用の組み込みコントローラです。
- CPU: STM32F746 Cortex-M7(216MHz)
- 役割: Dynamixelモーターの制御・オドメトリ計算
- IMU: 9軸センサー(加速度・ジャイロ・地磁気)内蔵
- 接続: Raspberry PiとUSBシリアルで通信
LDS-02 LiDAR(レーザースキャナ)
| 項目 | 仕様 |
|---|---|
| スキャン角度 | 360° |
| 測定距離 | 0.16〜8.0 m |
| サンプリング周波数 | 約1,800 Hz |
| 回転速度 | 約300 rpm |
| インターフェース | UART |
ホストPCと TurtleBot3 の ROS 2 構成は?
[ホストPC]                              [TurtleBot3 (RPi4)]
┌─────────────────────────┐              ┌──────────────────────┐
│ RViz2(可視化)          │◀────────────│ turtlebot3_bringup   │
│ Nav2(自律ナビ)         │  ROS2 DDS   │ turtlebot3_node      │
│ slam_toolbox(地図生成) │◀────────────│ (LiDAR / Odom / IMU) │
│ teleop_keyboard(操縦)  │────────────▶│                      │
└─────────────────────────┘   Wi-Fi     └──────────┬───────────┘
                                                   │ USB Serial
                                        ┌──────────▼───────────┐
                                        │ OpenCR               │
                                        │ (Dynamixel制御/IMU)  │
                                        └──────────────────────┘
ホストPCと TurtleBot3 は同一 Wi-Fi 上で ROS 2 の DDS 通信を共有します。設定の要は ROS_DOMAIN_ID の説明 をホストと RPi4 で一致させることです。
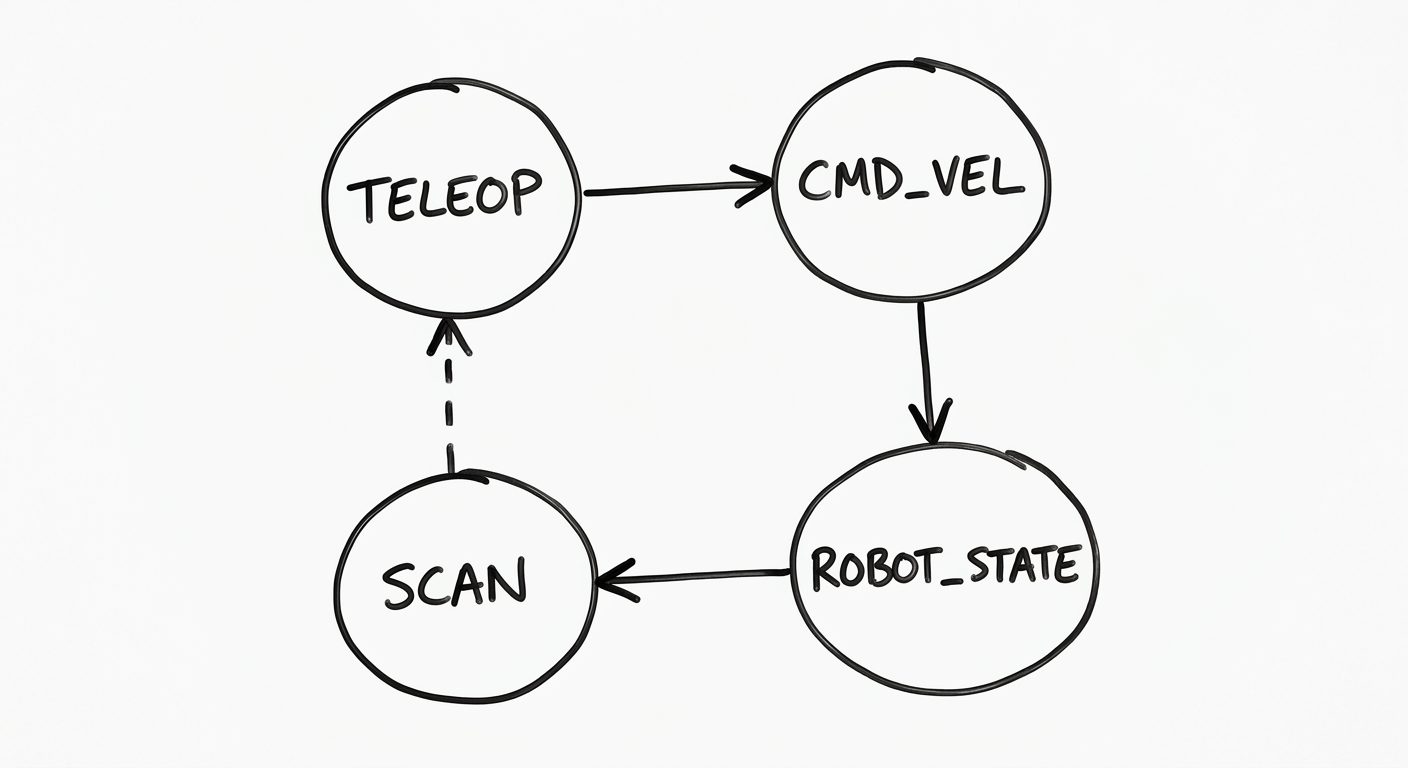
主要トピック一覧
| トピック名 | メッセージ型 | 内容 |
|---|---|---|
| /scan | sensor_msgs/LaserScan | LiDARスキャンデータ(360°) |
| /odom | nav_msgs/Odometry | 走行距離センサーによる位置推定 |
| /cmd_vel | geometry_msgs/Twist | 速度指令(直進/旋回) |
| /imu | sensor_msgs/Imu | IMUデータ(加速度・角速度) |
| /battery_state | sensor_msgs/BatteryState | バッテリー残量 |
| /tf | tf2_msgs/TFMessage | 座標変換フレーム |
TurtleBot3 が対応する ROS 2 は?
| ROS2ディストリビューション | Ubuntu | TurtleBot3対応 | EOL |
|---|---|---|---|
| Humble Hawksbill | 22.04 LTS | ✅ 推奨 | 2027年5月 |
| Iron Irwini | 22.04 | ✅ 対応 | 2024年11月 |
| Jazzy Jalisco | 24.04 LTS | ✅ 対応 | 2029年5月 |
TurtleBot3 で試しやすい機能は?
TurtleBot3 + ROS 2 では次のような機能を「教材として」試しやすいです(難易度は目的とチューニング次第)。
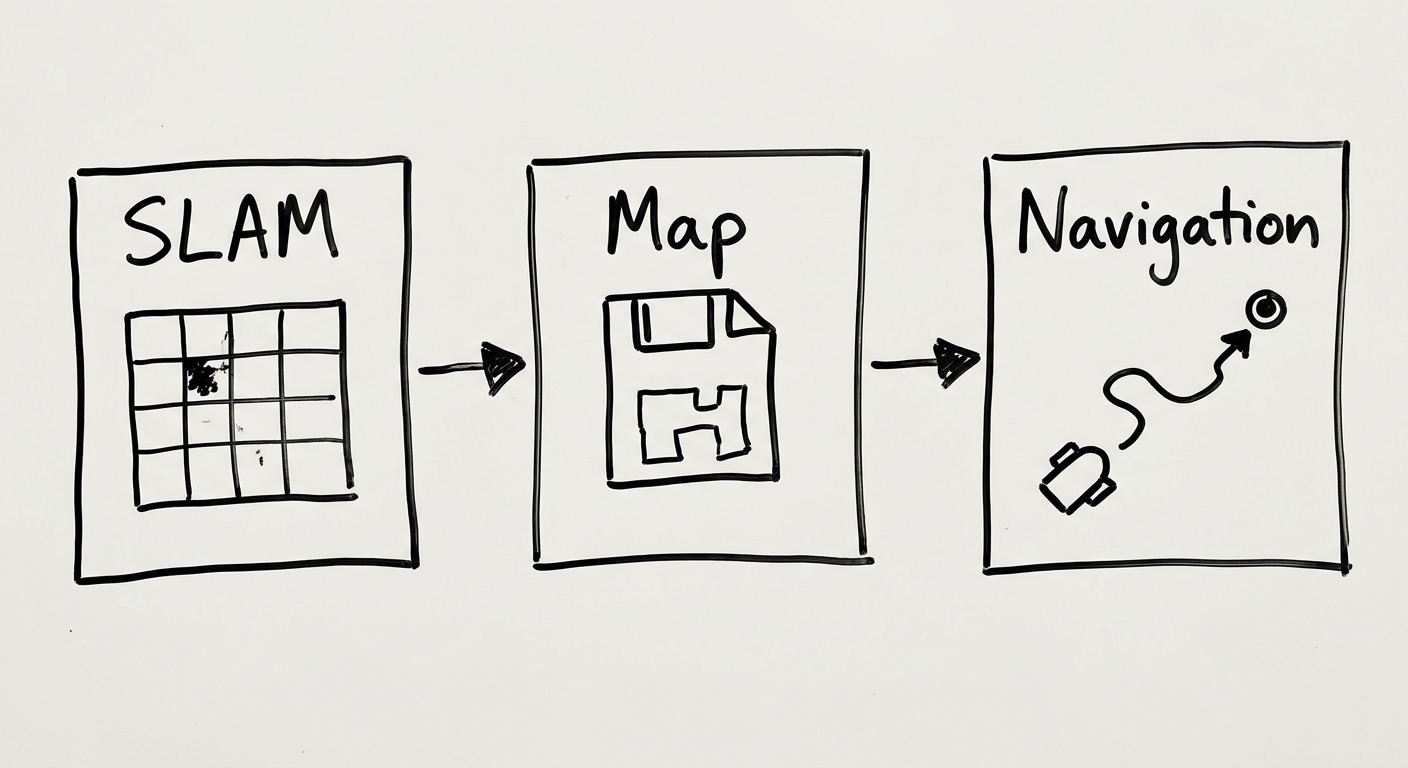
- SLAM(地図生成): slam_toolbox や cartographer を使ったリアルタイム地図生成
- 自律ナビゲーション: Nav2 スタックによる経路計画・障害物回避・自律移動
- Gazeboシミュレーション: 実機なしでも機能の多くを教材として試せる構成がある(セットアップは世代差に注意)
- OpenMANIPULATOR-X連携: ロボットアームとの組み合わせ
- マルチロボット: 複数のTurtleBot3を同時制御
実機あり・シミュのみで必要なものは?
実機なし(Gazeboシミュレーションのみ)
- Ubuntu 22.04 LTS搭載PC(RAM 8GB以上推奨)
- ROS2 Humble
- TurtleBot3シミュレーションパッケージ
- Gazebo Classic(Harmonic)
実機あり
- TurtleBot3 本体(Burger / Waffle / Waffle Pi)
- ホストPC(Ubuntu 22.04)
- Wi-Fiルーター(ホストPCとTurtleBot3が同一ネットワーク上)
- microSDカード(32GB以上)
- microHDMIケーブル(初期設定時のみ)
最初に押さえる用語は?
| 語 | メモ |
|---|---|
| ディストリビューション(Humble 等) | Ubuntu との対応セット。本シリーズは Ubuntu 22.04 + Humble を前提にします。 |
| DDS | 複数マシン間で ROS グラフを自動発見させる通信基盤。ROS_DOMAIN_ID が一致していることがマルチホストの前提です。 |
| bringup | LiDAR/IMU/オドメトリ等を揃えて起動する手順束(パッケージの呼び方)。 |
| OpenCR | TurtleBot3 基板。モータ制御と USB シリアルでの接続が中心。 |
| LDS-02 | 本章の LiDAR を例にする記事が多い。世代違いは e-Manual で要確認。 |
TurtleBot3 概要の要点は?
- TurtleBot3はROBOTIS社製のオープンソース教育用移動ロボット
- Burger(入門向け)/ Waffle / Waffle Pi の3モデルが存在
- Raspberry Pi 4 + OpenCR + LiDARの構成(Burgerの場合)
- ホストPCとWi-Fi経由でROS2のDDS通信を行う
- Gazeboシミュレーションなら、教材として実機準備なしでも始めやすい
- 次回はホストPCとTurtleBot3本体のROS2 Humbleセットアップ手順を解説します。
この記事の検証範囲は?
本文の手順は以下の作者環境で確認した範囲に基づきます。製造ロット・ファーム・Imager の版で表記と挙動がズレることがあるため、差分は ROBOTIS/ROS 2 の正本で補ってください。実機すべての状態を繰り返し検証したわけではありません。シミュのみで十分なときは、その旨を優先してください。
- Ubuntu 22.04 LTS(ホストおよび RPi でのセットアップは別記事)
- ROS2 Humble Hawksbill
- TurtleBot3 Burger(Raspberry Pi 4 を例示)構成