
📡 【ROS2入門④】トピック通信実装 - Pythonでパブリッシャーとサブスクライバーをつくる
シリーズ この記事は「ROS2入門シリーズ」の一部です。 シリーズ目次を見る
ROS 2 基本概念を理解した状態から、Python で Publisher / Subscriber を書き、colcon でビルドして ros2 run まで動かします。公式 Writing a simple publisher and subscriber (Python) をベースに、setup.py の console_scripts など詰まりやすい設定を補足します。2026年5月時点、Ubuntu 22.04 + ROS 2 Humble を前提としています。
Publisher/Subscriber 実装の事前準備:ワークスペース作成
ワークスペースを作成します。
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
ros2 pkg create --build-type ament_python my_topic_pkg
ros2 pkg create の --node-name は自動でノードひな型を 1つ作ります。Publisher と Subscriber を両方置きたい場合は、my_topic_pkg/ 配下へ publisher_node.py と subscriber_node.py を新規ファイルとして追加します(名前はワークスペースに合わせてよいです)。
作成されるディレクトリ構成(例):
my_topic_pkg/
├── my_topic_pkg/
│   ├── __init__.py
│   ├── publisher_node.py
│   └── subscriber_node.py
├── package.xml
├── setup.cfg
└── setup.py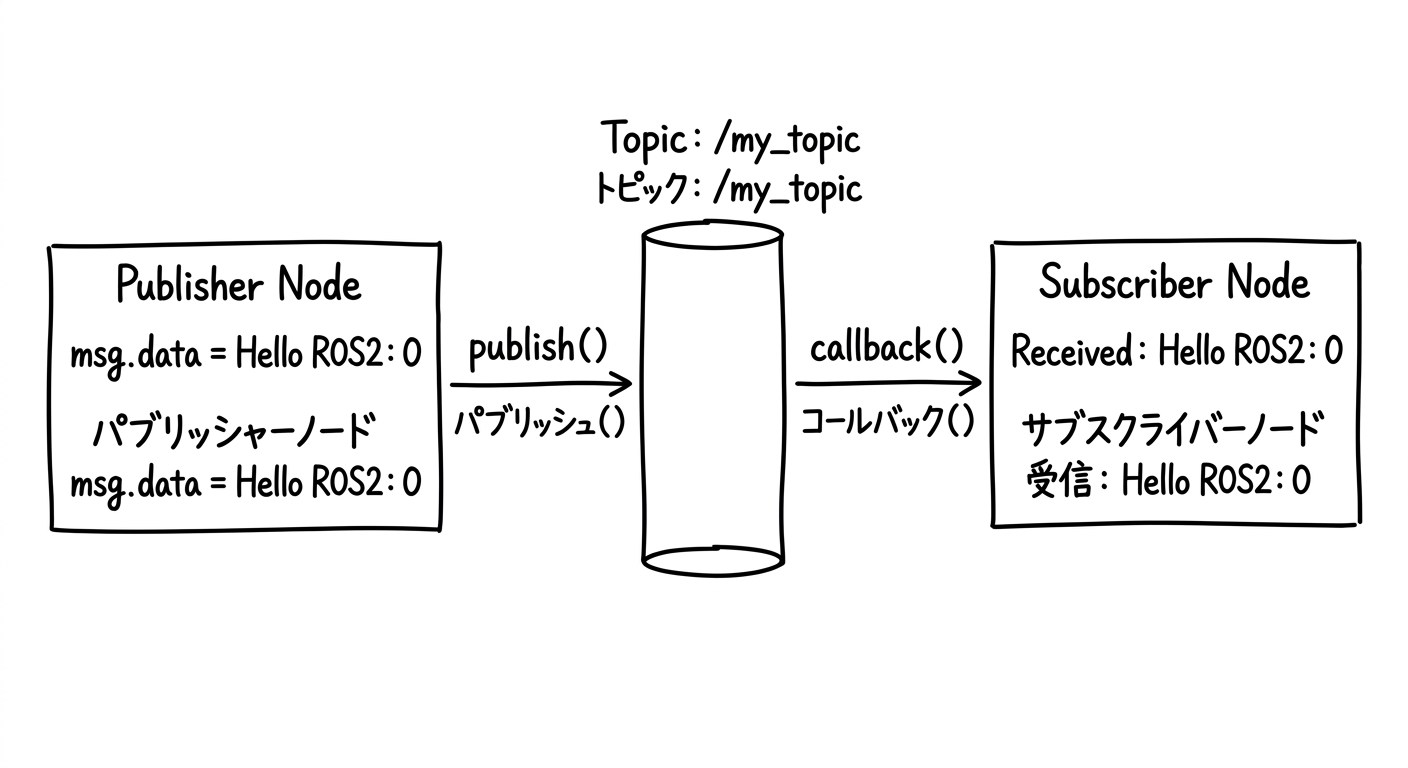
Python で Publisher(送信側)を実装する方法
# publisher_node.py
import rclpy
from rclpy.node import Node
from std_msgs.msg import String


class MinimalPublisher(Node):

    def __init__(self):
        super().__init__('minimal_publisher')
        # Publisher作成: メッセージ型, トピック名, QoSキューサイズ
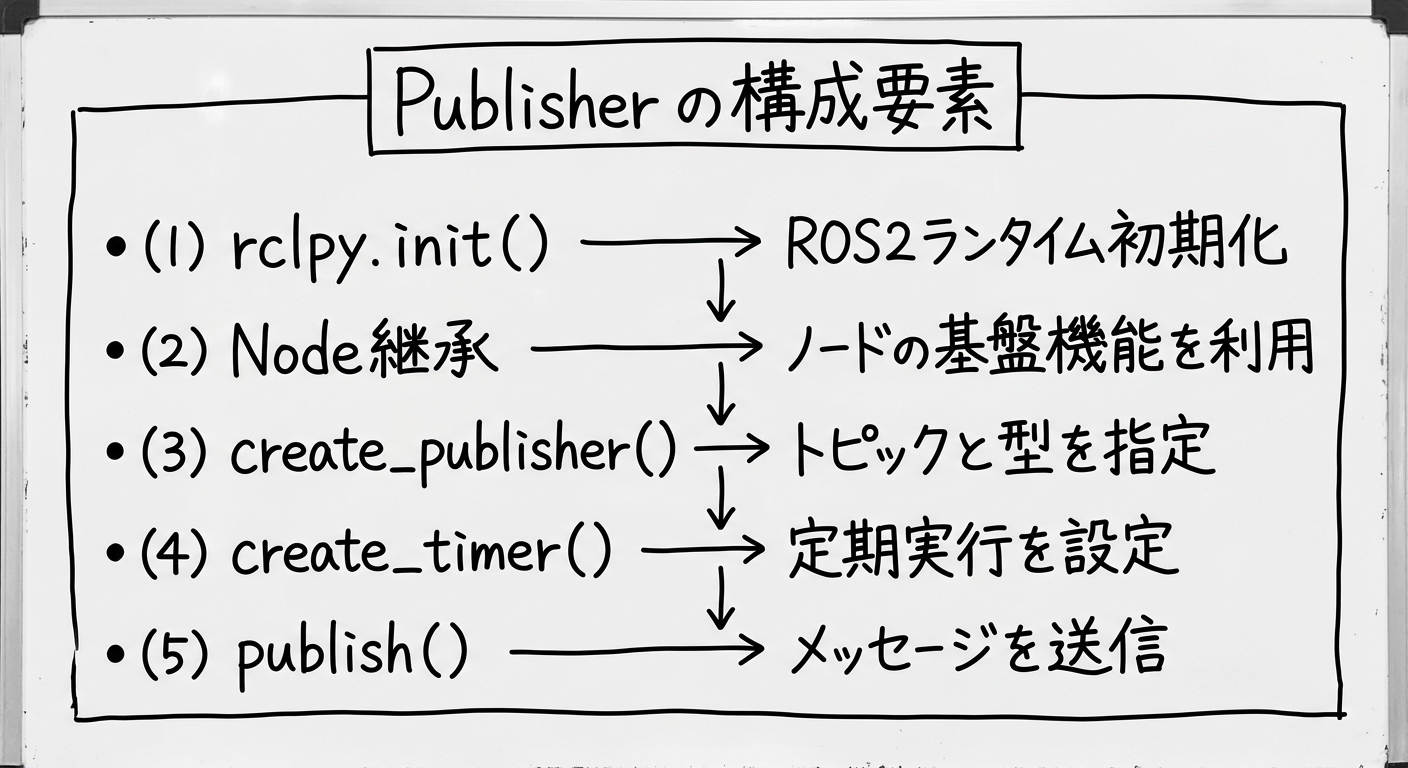
        self.publisher_ = self.create_publisher(String, 'my_topic', 10)
        # 0.5秒ごとにコールバックを呼び出すタイマー
        self.timer = self.create_timer(0.5, self.timer_callback)
        self.i = 0

    def timer_callback(self):
        msg = String()
        msg.data = f'Hello ROS2: {self.i}'
        self.publisher_.publish(msg)
        self.get_logger().info(f'Publishing: "{msg.data}"')
        self.i += 1


def main(args=None):
    rclpy.init(args=args)
    node = MinimalPublisher()
    rclpy.spin(node)
    node.destroy_node()
    rclpy.shutdown()
Publisherの仕組み
Python で Subscriber(受信側)を実装する方法
# subscriber_node.py
import rclpy
from rclpy.node import Node
from std_msgs.msg import String


class MinimalSubscriber(Node):

    def __init__(self):
        super().__init__('minimal_subscriber')
        self.subscription = self.create_subscription(
            String,
            'my_topic',
            self.listener_callback,
            10)

    def listener_callback(self, msg):
        self.get_logger().info(f'Received: "{msg.data}"')


def main(args=None):
    rclpy.init(args=args)
    node = MinimalSubscriber()
    rclpy.spin(node)
    node.destroy_node()
    rclpy.shutdown()
setup.py でエントリーポイントを登録する方法
ament_python では パッケージ名を変えたら、package.xml の name(XMLの name フィールド)、setup.py の package_name と packages=[...]、setup.cfg があればそこにある packages 指定、console_scripts のモジュールパスを まとめて追います。どれか一つだけ直すと ros2 run が「見えるが動かない」状態になりやすいです。
# setup.py
from setuptools import setup

package_name = 'my_topic_pkg'

setup(
    name=package_name,
    version='0.0.1',
    packages=[package_name],
    install_requires=['setuptools'],
    entry_points={
        'console_scripts': [
            'publisher = my_topic_pkg.publisher_node:main',
            'subscriber = my_topic_pkg.subscriber_node:main',
        ],
    },
)
colcon ビルドと Publisher/Subscriber の実行手順
cd ~/ros2_ws
colcon build --packages-select my_topic_pkg
. install/setup.bash
ターミナル1 - Publisher起動:
ros2 run my_topic_pkg publisher
# [INFO] [minimal_publisher]: Publishing: "Hello ROS2: 0"
# [INFO] [minimal_publisher]: Publishing: "Hello ROS2: 1"
ターミナル2 - Subscriber起動:
ros2 run my_topic_pkg subscriber
# [INFO] [minimal_subscriber]: Received: "Hello ROS2: 5"
# [INFO] [minimal_subscriber]: Received: "Hello ROS2: 6"
トピック通信を確認する CLI コマンド
# トピック一覧
ros2 topic list
# /my_topic

# トピックのデータをリアルタイム表示
ros2 topic echo /my_topic

# 送信頻度確認
ros2 topic hz /my_topic
# average rate: 2.000
QoS(Quality of Service)とは?入門レベルの設定
QoS(Quality of Service)は通信の約束ごと。デフォルトでも動くことが多いですが、画像や LiDAR では BEST_EFFORT などを検討する場面があります。About QoS を参照。
信頼性 (Reliability):
  RELIABLE     … なるべく届ける前提(再送回数などにも依存)
  BEST_EFFORT … 取りこぼし許容・レイテンシ優先になりやすい

デュラビリティ Durability:
  VOLATILE         … 購読側がいないときの過去ログは狙わないことが多い
TRANSIENT_LOCAL … 「最新」を保持したいモデルがあります(用途次第)from rclpy.qos import QoSProfile, ReliabilityPolicy
qos = QoSProfile(reliability=ReliabilityPolicy.RELIABLE, depth=10)
self.publisher_ = self.create_publisher(String, 'my_topic', qos)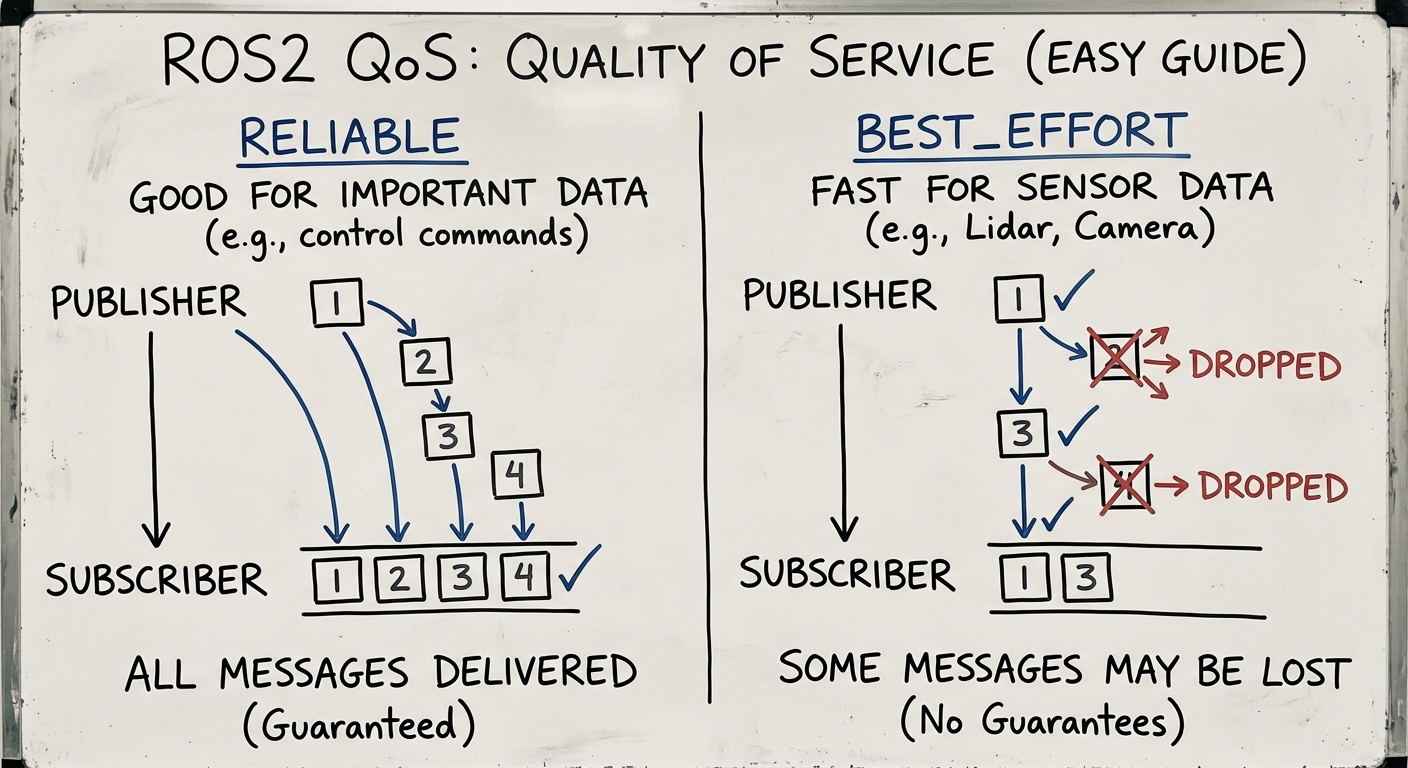
トピック通信実装のまとめ
- create_publisher / create_subscription、spin とタイマーの組み合わせが基本形
- setup.py の console_scripts で ros2 run できる名前を定義する
- QoS と API の細部は ディストリと rclpy の版で差が出る。エラーになったらメッセージ型と QoS プロファイルを先に確認
- シリーズ続きでは サービス/アクション を Python で触る記事へ進む想定です。
検証環境とつまずきやすい点
デスクトップ上の colcon build と 2 ターミナル実行での確認メモです。TB3 実機とは無関係なので、トピック名やノード名は自分のワークスペースに合わせてください。
- ROS 2 が 環境読み込み(source install/setup.bash)されていないと ros2 コマンドやパッケージが見つからない
- パッケージ名変更時は setup.cfg / setup.py / package.xml の対応関係がズレやすい